激光雷达有没有3d建模功能
时间:2026-10-24 01:50 阅读数:1437人阅读
*** 次数不足,请联系开发者***
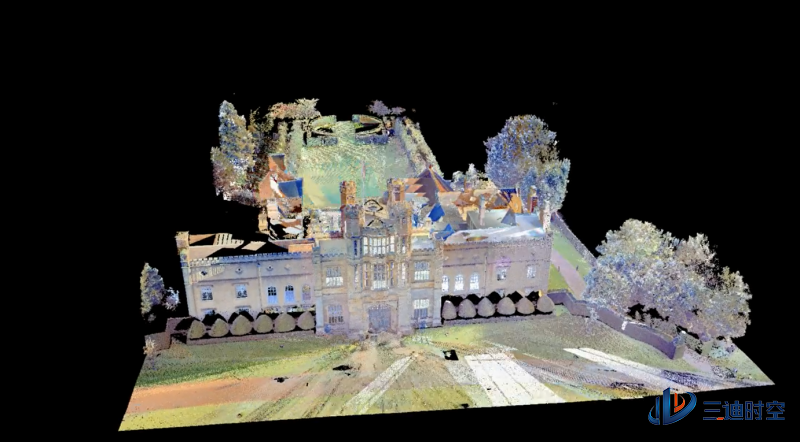
基站机房数字孪生快速构建方法研究与应用数字孪生的核心是三维建模及语义识别,目前行业生成三维信息主要依赖3D相机、激光雷达扫描及人工建模,成本高且效率低[2],难以在基站机房大规模、低成本、快速建模的场景推广普及。针对上述问题,本文重点研究面向基站机房数字孪生的低成本、快速构建方案,涵盖模型构建、机房...

机器人训练成本大降!OVOW让普通视频秒变高保真仿真场景,代码已开源 以前搞机器人仿真,得请建模师一帧帧抠3D结构,或者用激光雷达扫半天——动辄几十万起步,小团队根本玩不起。现在?拿手机拍段30秒的厨房日常,喂给OVOW,几秒钟后,锅碗瓢盆全变成带真实重力、能碰撞、可拖拽的4D Mesh模型。不是“看着像”,是真能塞进物理引擎...

●▂● 狂跑10000帧不漂移!LingBot-Map用普通手机摄像头实时重建整栋楼3D...回来就生成带毫米级精度的3D户型图?不是后期渲染,不是离线建模——是边走边算,一帧不卡、一万帧不飘。这事儿真干成了,还是中国人干的。蚂蚁灵波团队开源的LingBot-Map,没用激光雷达,没接深度传感器,就靠一颗纯RGB摄像头,硬生生把流式3D重建这件事拉进了消费级硬件的射程...
熊猫加速器部分文章、数据、图片来自互联网,一切版权均归源网站或源作者所有。
如果侵犯了你的权益请来信告知删除。邮箱:xxxxxxx@qq.com
上一篇:激光雷达有没有3d建模功能
下一篇:极光app


